

Robô mole percorre o intestino delgado com tração inspirada em serpentes
O enteroscópio usa câmaras pneumáticas, balões de ancoragem e mangas de kirigami; em animais percorreu cerca de dois metros e operou câmara, pulverizador e pinças.
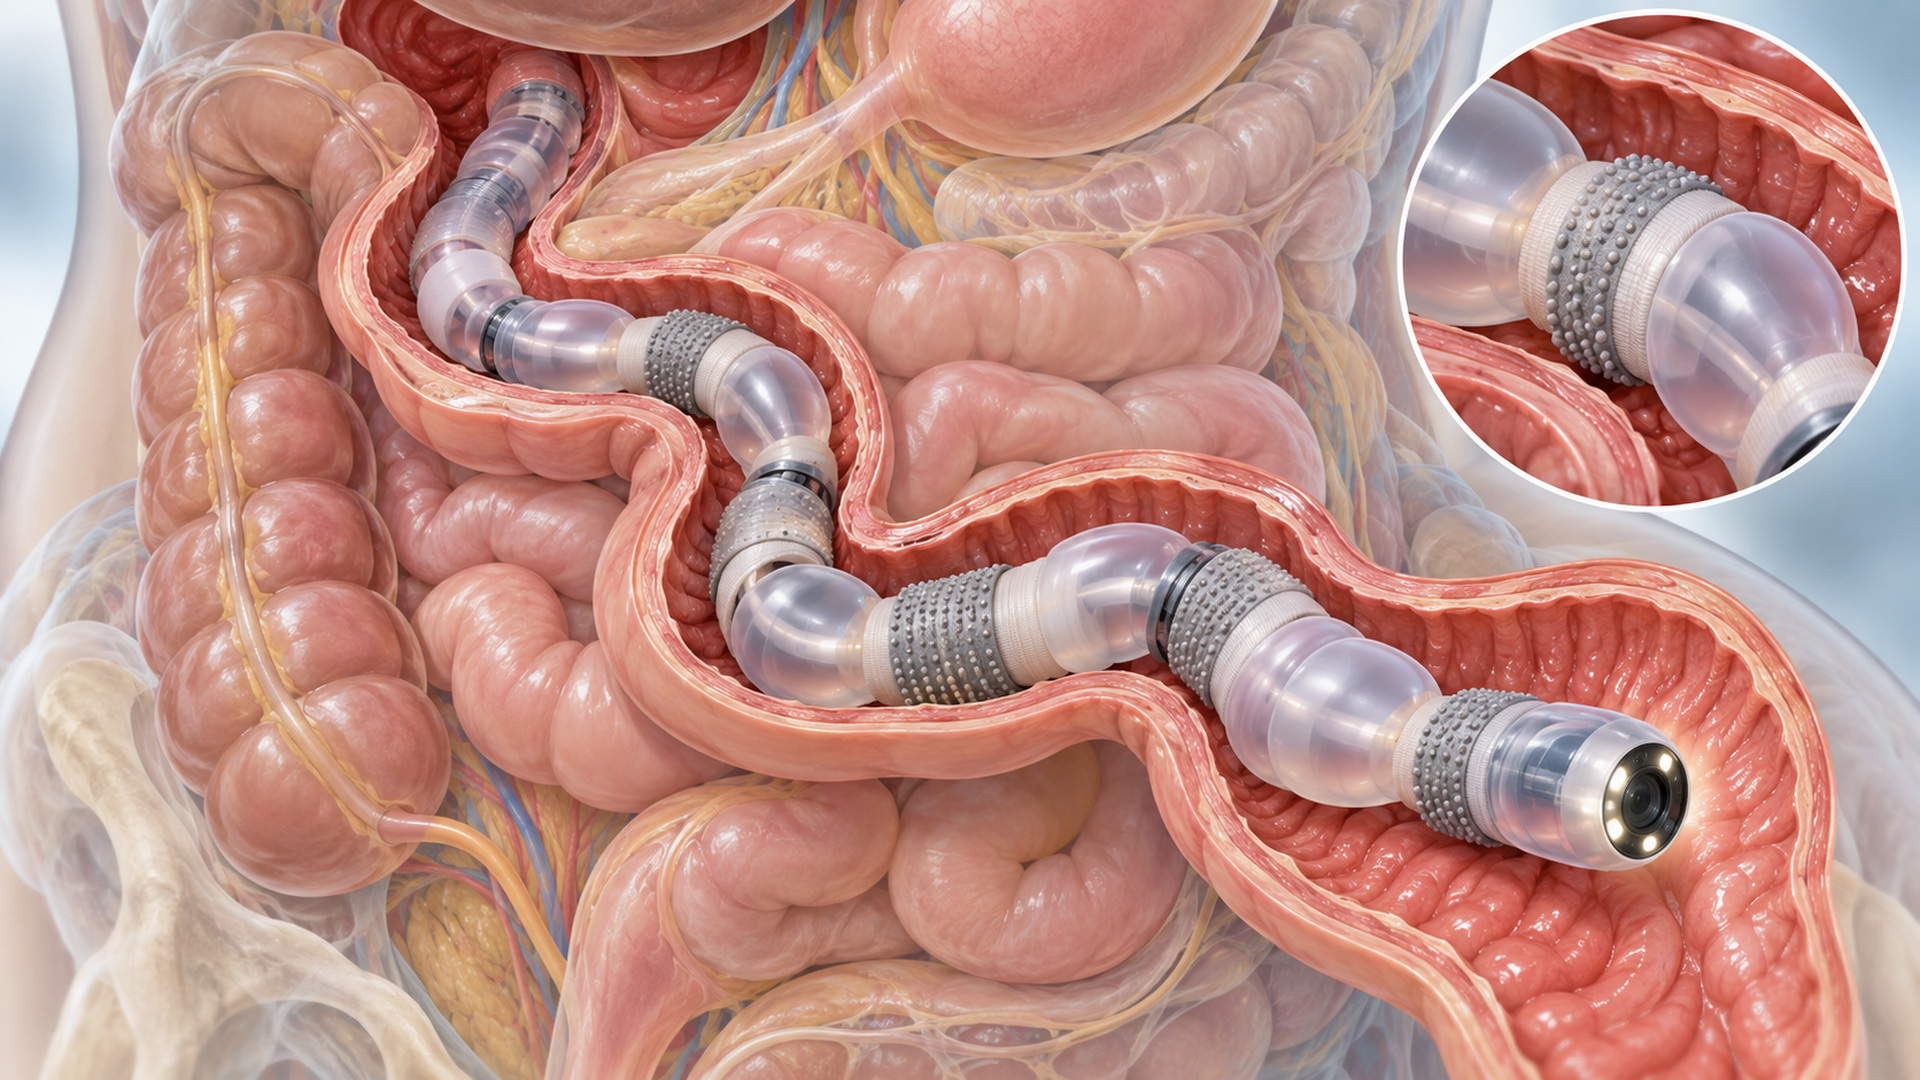
Engenheiros do MIT criaram um enteroscópio robótico mole que avança pelo intestino delgado alternando extensão, flexão e ancoragem. O órgão pode ultrapassar seis metros e é estreito, sinuoso e escorregadio. A solução combina atuadores pneumáticos com superfícies inspiradas em escamas para gerar tração sem esticar excessivamente o tecido.
Quatro câmaras controlam a direção
Cada atuador contém quatro câmaras que podem ser insufladas em combinações diferentes. A pressão escolhida faz o tubo alongar-se ou dobrar em qualquer direção. Segmentos na cabeça e na cauda incluem balões que alternam a ancoragem, criando um movimento semelhante ao de uma lagarta ou serpente dentro do canal.
Kirigami para agarrar a mucosa
As mangas exteriores ficam planas quando relaxadas. Ao expandir o balão, pequenos elementos cortados levantam-se e aumentam o atrito. A geometria procura obter contacto localizado, evitando depender de pressão elevada ou de alongamento contínuo da parede intestinal.
Ferramentas no mesmo corpo
O protótipo integra câmara, pulverizador para administrar substâncias e pinças para biópsias ou remoção de pequenos pólipos. Em estudos animais percorreu cerca de dois metros do intestino delgado e demonstrou as três funções. O aparelho permanece ligado por cabo a controladores externos e é guiado por um operador.
Do protótipo ao exame clínico
O resultado demonstra locomoção e intervenção num ambiente biológico, sem provar segurança ou vantagem clínica sobre a enteroscopia de duplo balão. Faltam avaliação de lesões na mucosa, esterilização, controlo em anatomias variadas e estudos em pessoas. A equipa trabalha na navegação e noutras aplicações.