

MonoRace mostra como um drone compete com uma câmara e sensores de movimento
O trabalho publicado em 14 de outubro explica a arquitetura que venceu uma competição de 2025. A navegação e o controlo decorrem a bordo.
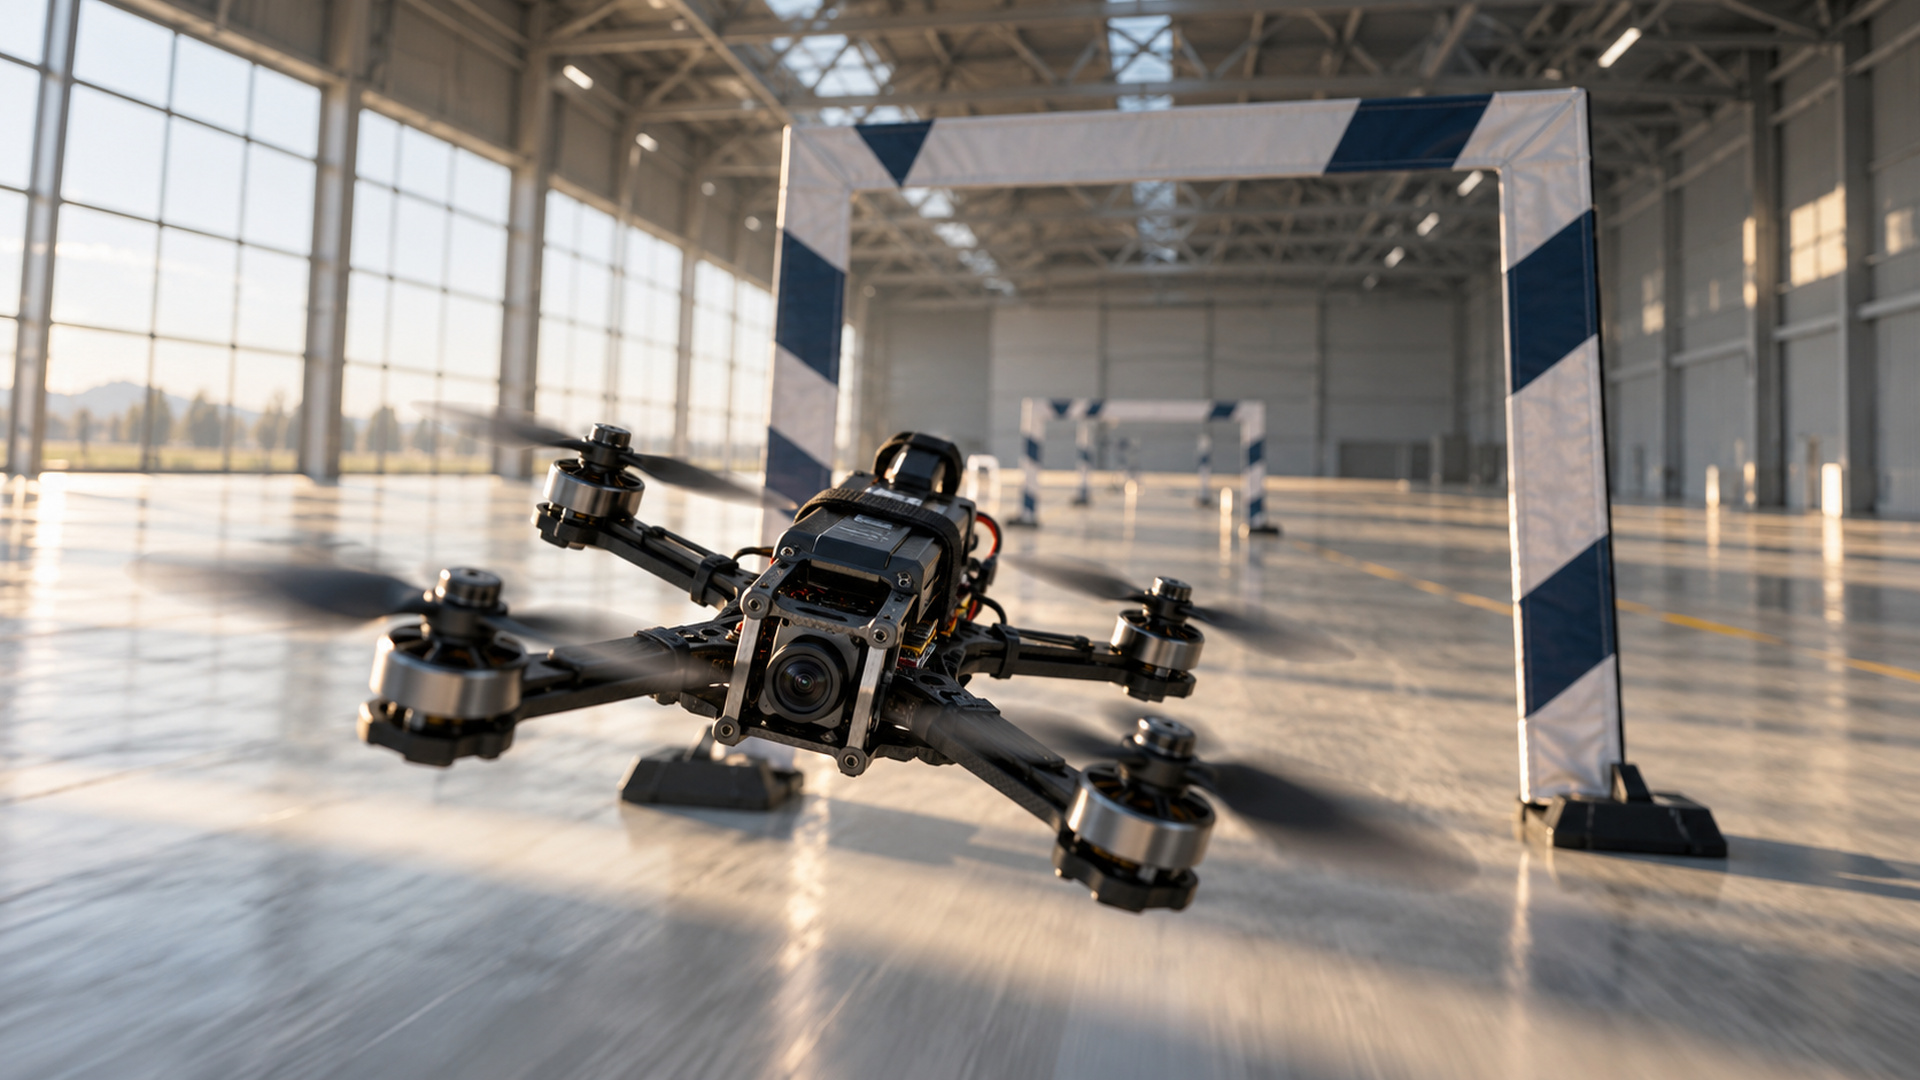
O sistema de voo autónomo MonoRace chegou à Science Robotics em 14 de outubro. O trabalho da Universidade Técnica de Delft explica como um drone com uma câmara frontal e uma unidade de medição inercial venceu adversários autónomos e três pilotos campeões mundiais numa competição em Abu Dhabi. A corrida ocorreu em abril de 2025; a novidade atual é a publicação científica da solução.
O problema de engenharia começa na velocidade. Entre observar uma baliza e corrigir a trajetória, um atraso reduz a margem disponível para passar pela abertura. Acrescentar sensores também consome recursos num aparelho com limites de massa, energia e capacidade de cálculo.
Da imagem ao comando dos motores
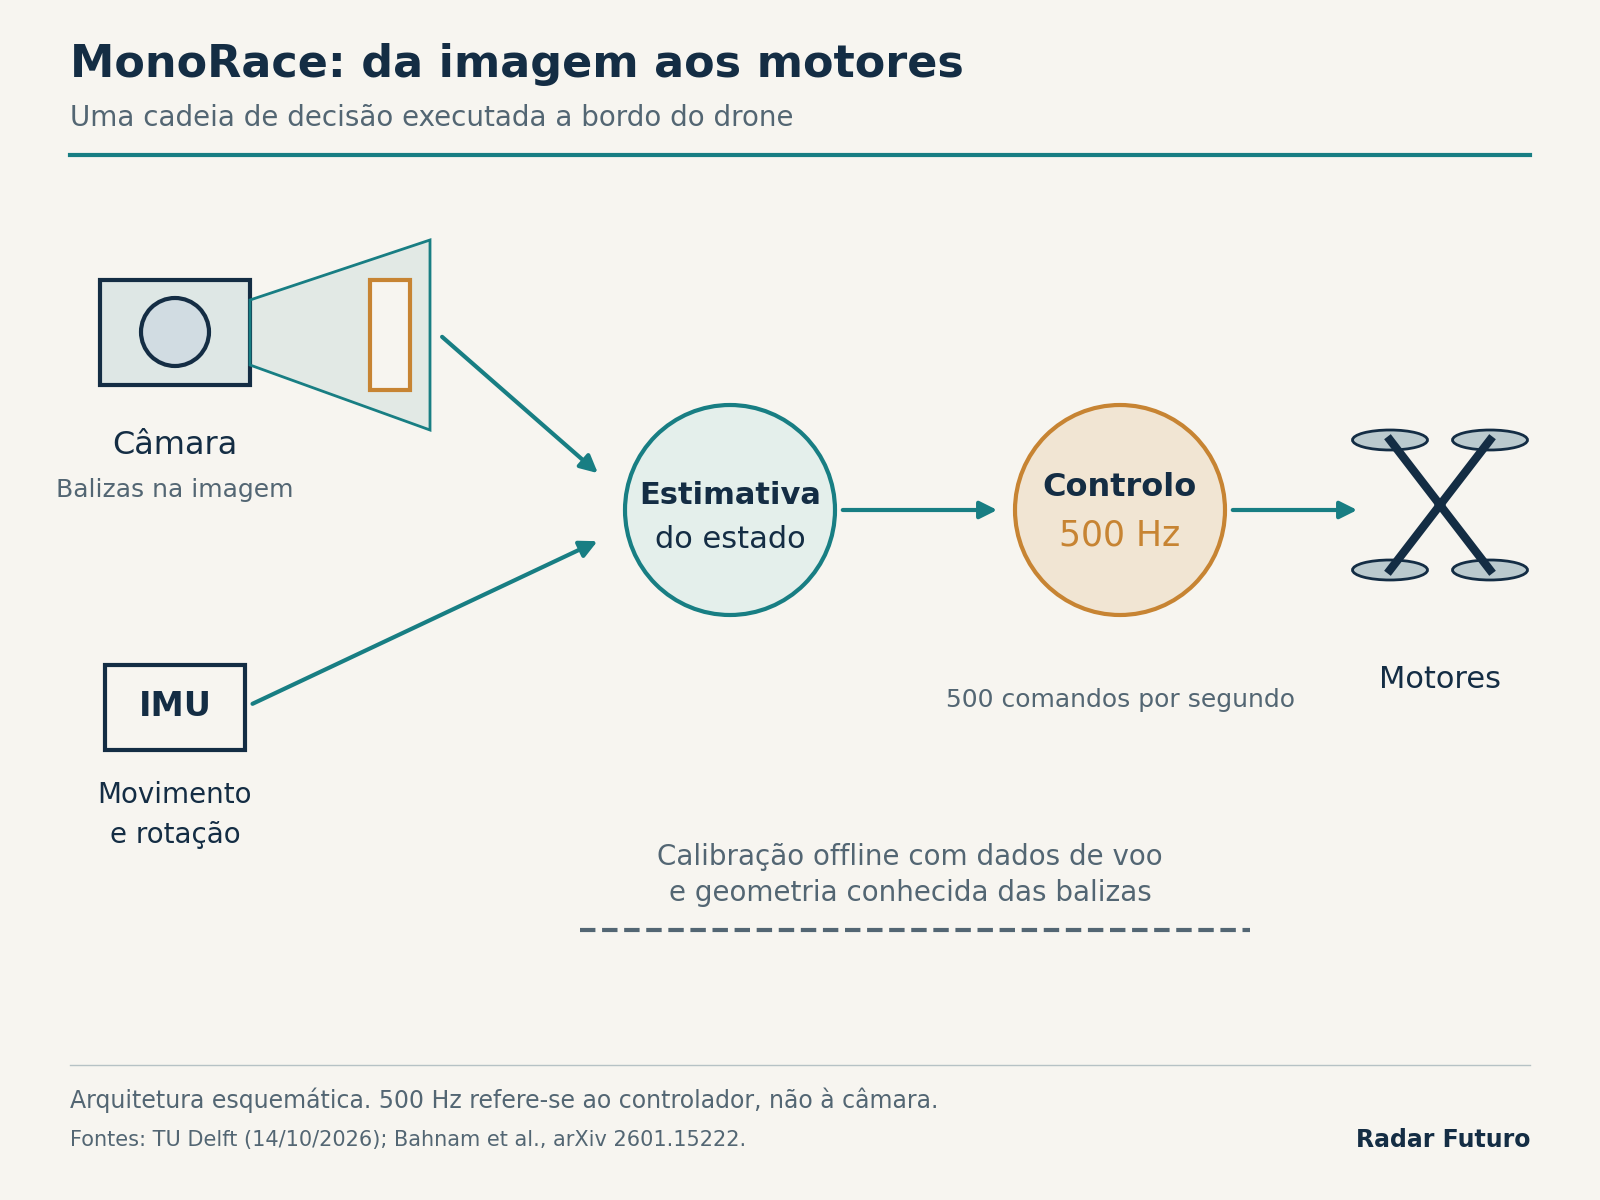
Uma rede identifica as balizas na imagem. O sistema combina essa informação com os sensores inerciais e um modelo do comportamento do drone para estimar o seu estado. O manuscrito acessível descreve ainda um ajuste de parâmetros com dados de voo e a geometria conhecida das balizas, importante para calibrar a relação entre câmara e aparelho.
A rede responsável pela orientação e controlo envia comandos diretamente aos motores. Funciona a 500 Hz: produz 500 atualizações por segundo. Essa frequência refere-se ao controlador, não à taxa de imagens da câmara. A arquitetura dispensa um sistema externo de seguimento de movimento durante a competição.
O drone atingiu velocidades até 100 km/h na pista. O resultado mostra a integração de perceção e controlo sob restrições reais de competição, incluindo interferência na imagem e saturação dos sensores. Não estabelece uma capacidade geral para navegar em qualquer ambiente.
O que a pista permite demonstrar
As balizas fornecem uma estrutura reconhecível e uma geometria que o método pode explorar. Uma rua, uma floresta ou um espaço com pessoas introduzem obstáculos, regras e critérios de segurança diferentes. A transferência para essas situações exige avaliação própria.
O manuscrito já estava disponível no arXiv desde janeiro de 2026. Foi essa versão integral que consultámos; o acesso direto à versão final da Science Robotics falhou. A comunicação de Delft confirma a publicação de outubro e os elementos centrais da arquitetura. O avanço documentado é conseguir executar a cadeia de decisão no próprio drone com poucos sensores, numa prova competitiva delimitada.