

SIU constrói robô para procurar sinais de doença na soja antes dos sintomas aparecerem
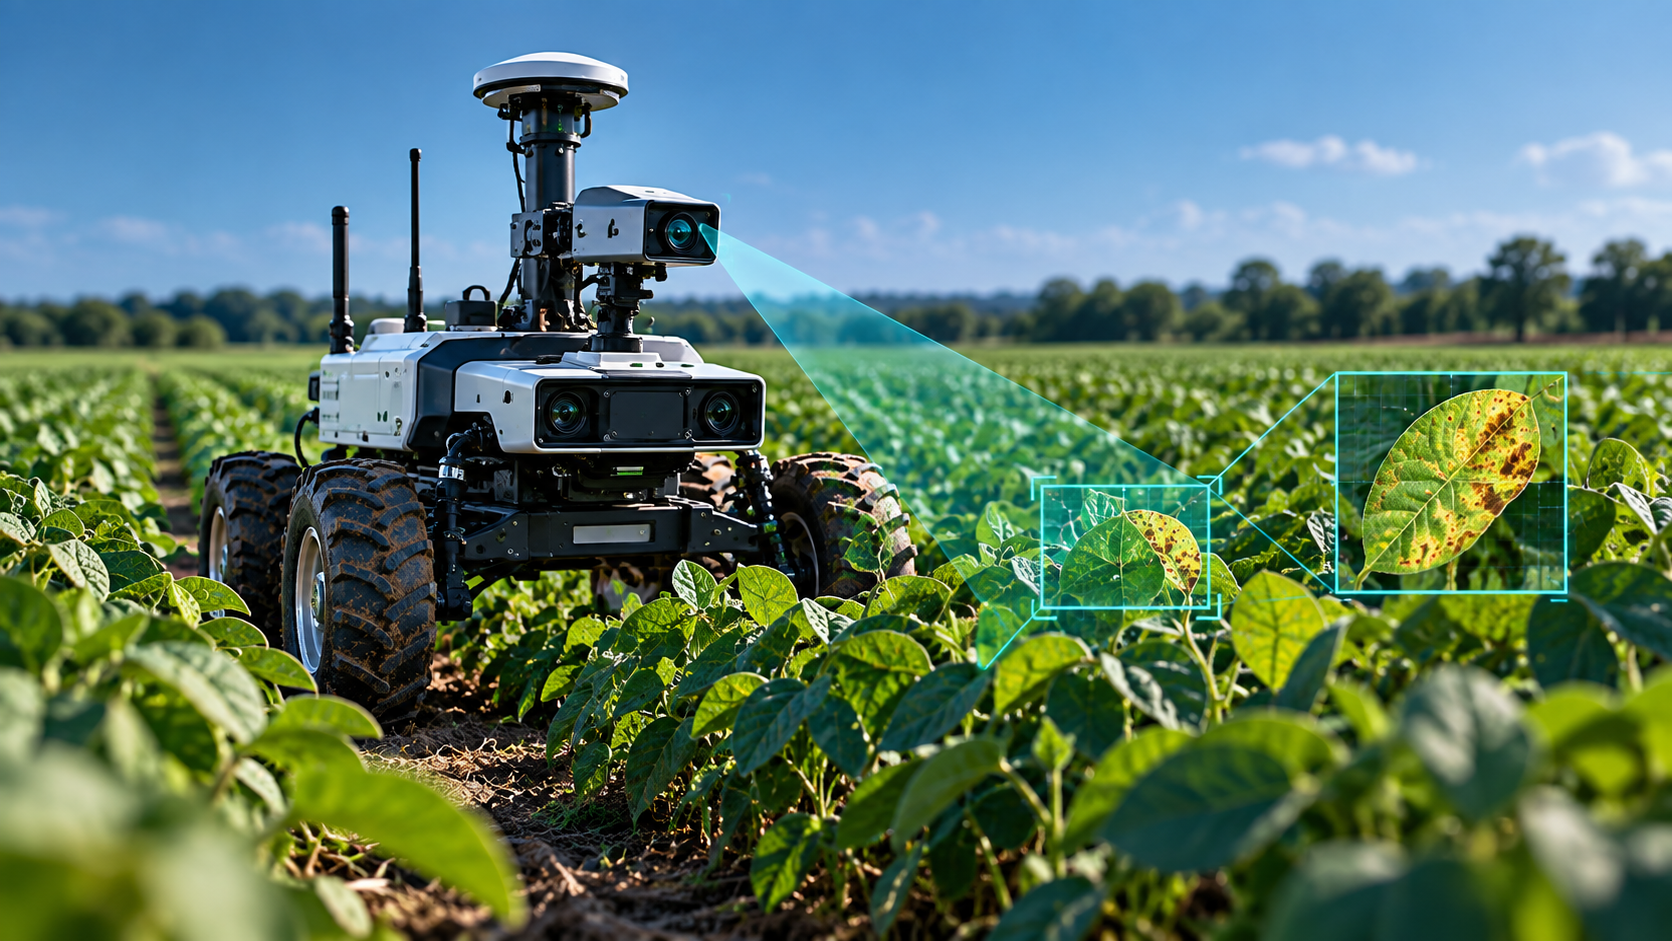
O sistema percorre autonomamente filas de soja com GPS e várias câmaras. A plataforma física já existe; os modelos de IA para detetar a doença ainda estão em desenvolvimento.
Um drone consegue ver um campo inteiro. Mas uma doença pode começar precisamente na parte da planta que a câmara não consegue observar de cima.
Foi esse problema que levou investigadores da Southern Illinois University (SIU) a construir um robô de quatro rodas para percorrer filas de soja e observar as plantas de vários ângulos.
O objetivo é desenvolver um sistema capaz de detetar doenças antes de os sintomas serem facilmente visíveis e produzir mapas que permitam tratar apenas as zonas afetadas.
O drone não conseguia ver a parte de baixo das folhas
A equipa começou por utilizar drones com sensores hiperespectrais e multiespectrais para estudar um campo afetado por frogeye leaf spot.
As imagens aéreas ajudam a observar alterações que não são visíveis ao olho humano, mas não recolheram detalhe suficiente das lesões localizadas na parte inferior das folhas e mais perto dos caules.
A solução foi aproximar as câmaras das plantas.
Quatro rodas, GPS e várias câmaras
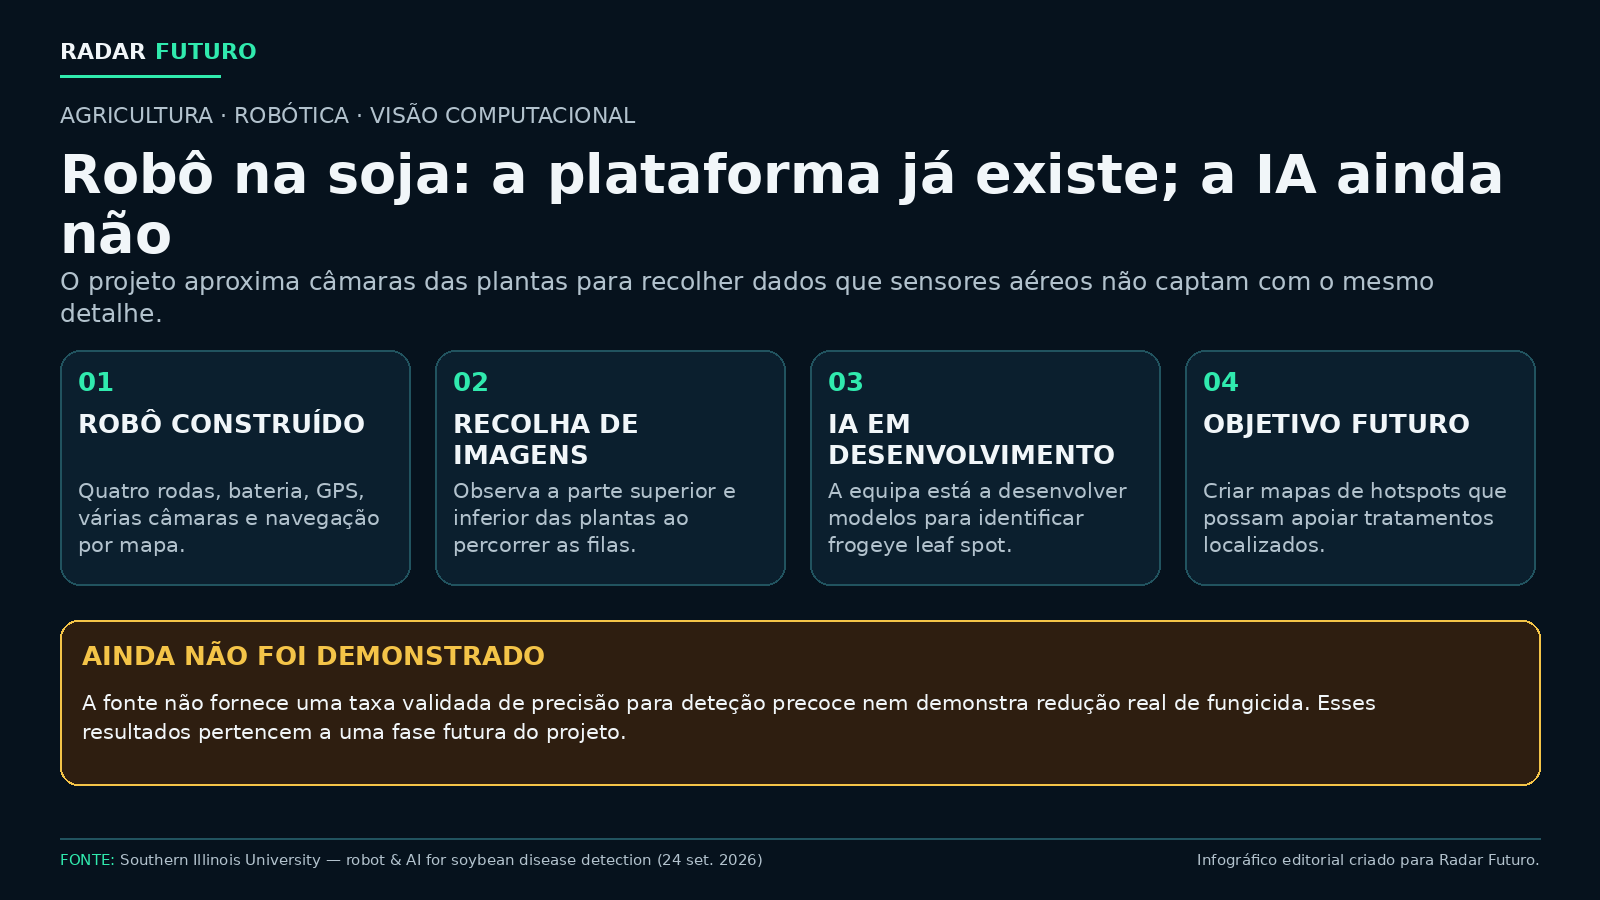
O robô é alimentado por bateria, usa GPS e tem várias câmaras montadas no chassis para observar tanto a parte superior como inferior da cultura.
Também inclui um modo autónomo: o utilizador pode carregar um mapa do campo e a plataforma segue as filas sem precisar de ser conduzida continuamente.
A ambição é associar observações a plantas individuais, identificar possíveis zonas de doença e criar um mapa da distribuição do problema.
A parte de IA ainda não está concluída
Esta distinção é importante. A plataforma robótica já foi construída, mas a equipa diz que está agora a desenvolver os modelos de inteligência artificial necessários para detetar frogeye leaf spot.
Portanto, ainda não foi demonstrado um sistema completo que encontre de forma fiável doença antes dos sintomas e recomende automaticamente tratamento.
O objetivo futuro é que os mapas permitam aplicar fungicida apenas em hotspots, em vez de pulverizar todo o campo.
Tratar uma planta em vez de tratar um campo
A agricultura de precisão procura substituir decisões uniformes por intervenções localizadas. Se um sistema conseguir identificar problemas planta a planta, o agricultor pode potencialmente reduzir químicos, custos e aplicações desnecessárias.
Mas isso depende da qualidade da deteção. Falsos positivos podem levar a tratamentos desnecessários; falsos negativos podem deixar doença espalhar-se.
Também será necessário provar que o sistema consegue funcionar à velocidade, escala e condições variáveis de uma exploração agrícola real.
Primeiro recolher melhor dados, depois automatizar a decisão
A história mostra uma sequência comum em robótica aplicada: o problema não começa necessariamente no algoritmo. Primeiro é preciso conseguir observar o mundo com qualidade suficiente.
Neste caso, o drone via o campo, mas não via os detalhes certos. O robô existe para chegar fisicamente onde os dados estavam em falta.
Só depois começa a segunda parte do trabalho: ensinar o sistema a distinguir uma planta saudável de uma planta em risco com precisão suficiente para justificar uma decisão agrícola.