

Na robótica, saber quando a IA pode falhar tornou-se um problema central
Um workshop do IROS 2026 reuniu investigadores em torno da incerteza nos modelos que orientam perceção, planeamento e ação de robôs.
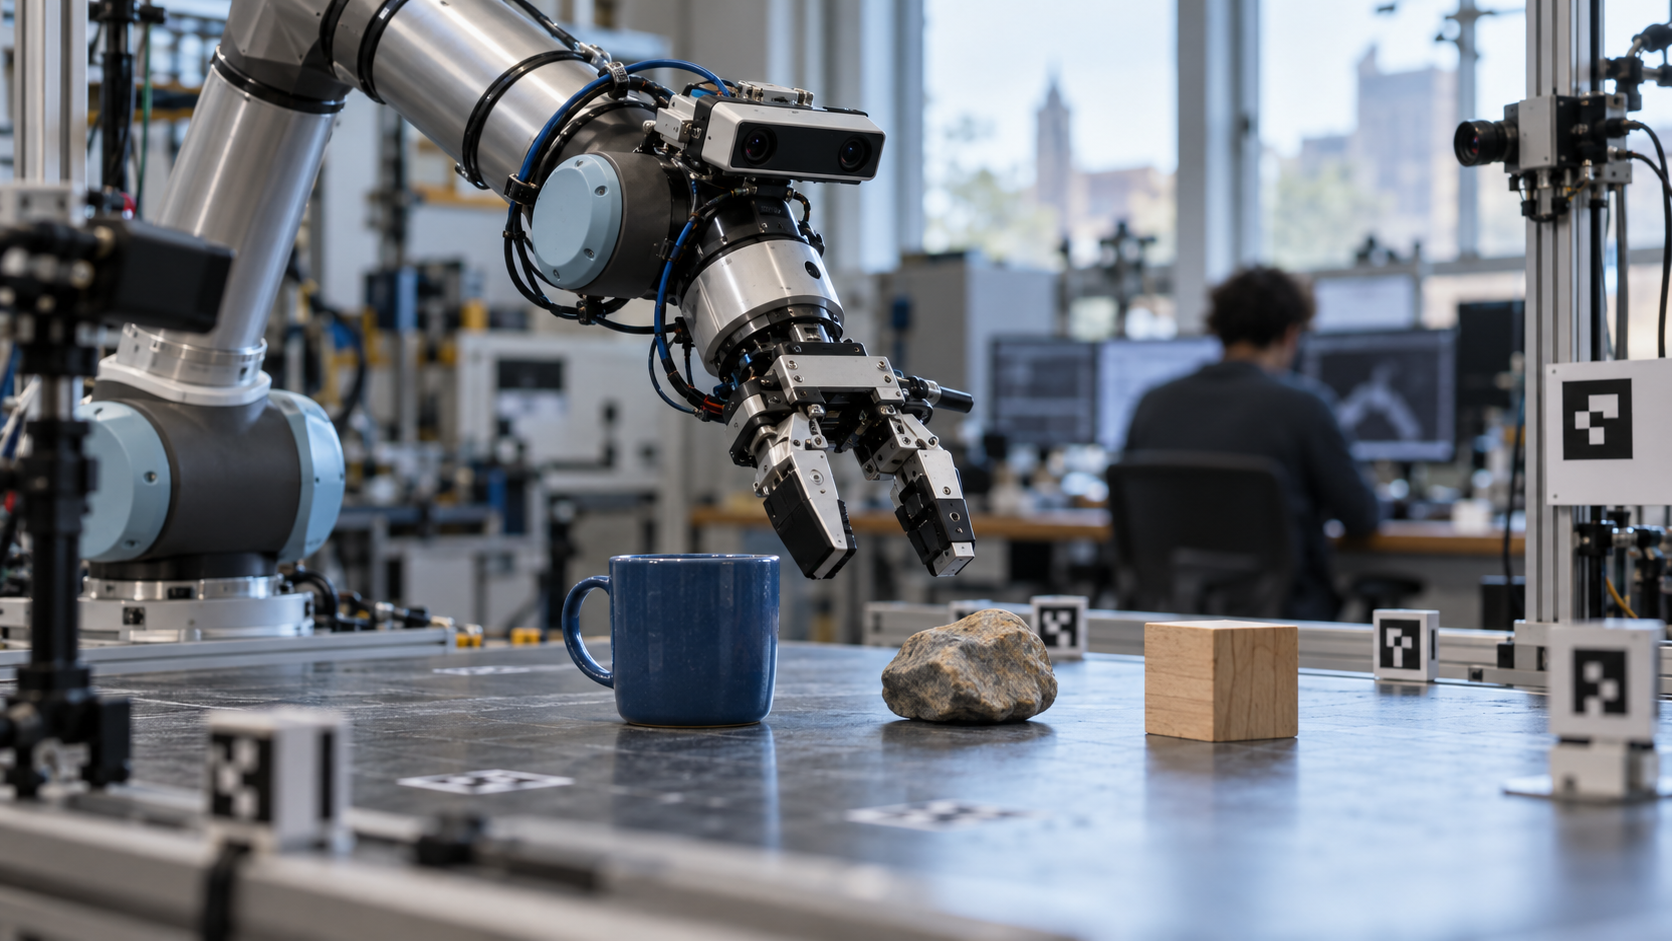
Quando um robô confunde um objeto com outro, o erro de perceção pode transformar-se num movimento errado. A questão é se o sistema reconhece a dúvida a tempo de parar. Perceber a incerteza antes da ação torna-se um problema técnico com consequências físicas.
Foi este o tema de um workshop do IROS 2026, realizado em Pittsburgh a 27 de setembro. O encontro reuniu investigadores para discutir como medir e reduzir a incerteza em robôs que usam grandes modelos de linguagem, visão e ação.
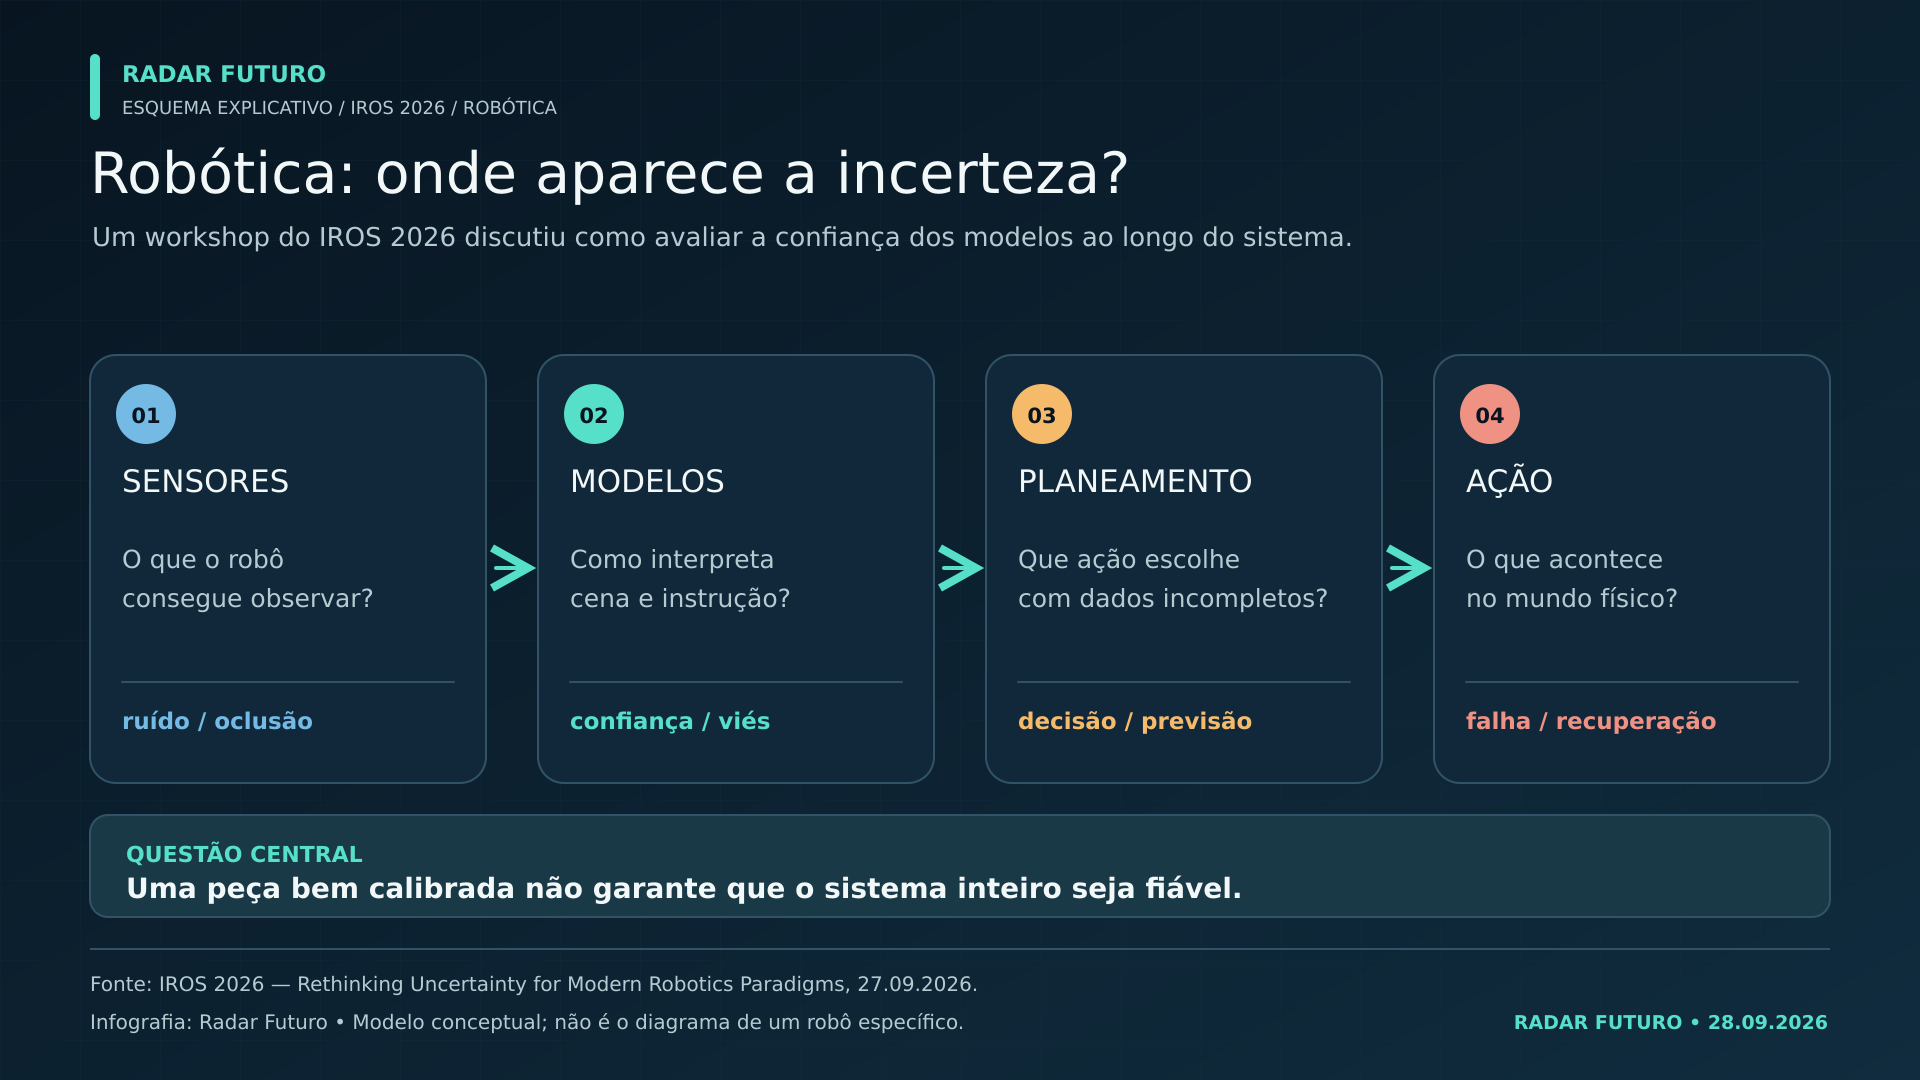
A confiança de uma peça não garante a do sistema
Na robótica clássica, existem métodos probabilísticos para estimar localização, interpretar sensores e planear movimentos. Os organizadores do workshop salientam que os novos modelos treinados em grandes conjuntos de dados nem sempre oferecem representações explícitas da sua incerteza. Algumas técnicas tradicionais, como executar vários modelos em paralelo para comparar resultados, podem ainda ter custos computacionais difíceis de suportar.
O problema aumenta quando se ligam várias peças: a câmara interpreta uma cena, um modelo decide o objetivo, outro planeia o movimento e os motores executam-no. Um componente pode parecer bem calibrado isoladamente e o comportamento do conjunto continuar pouco fiável.
Exemplos do programa
O programa inclui trabalhos sobre procura de alvos com modelos de visão e linguagem, previsão de falhas em políticas aprendidas e manipulação de objetos com estimativas de confiança. Entre os 33 trabalhos aceites, cinco foram escolhidos para apresentações orais, segundo a página oficial do workshop.
Esses títulos indicam linhas de investigação, não demonstram que exista uma solução geral. Para comparar métodos, será preciso conhecer dados, condições de teste, frequência de falhas e desempenho perante situações que o robô não encontrou durante o treino.
O que separa uma demonstração de um sistema fiável
Um vídeo pode mostrar que o robô consegue executar uma tarefa. Não mostra, por si só, com que frequência falha, como reconhece que está perdido nem se pára antes de causar um problema. A avaliação da incerteza procura tornar essas perguntas mensuráveis.
O sinal do encontro é a mudança de exigência: à medida que modelos de grande escala entram na robótica, desempenho impressionante em algumas tarefas deixa de bastar. É preciso saber quando confiar, quando pedir intervenção humana e como recuperar de um erro.