

Mão robótica open source pega numa framboesa sem a esmagar
A CRAFT Hand combina peças rígidas e articulações flexíveis para manipular objetos delicados. O desenho aberto custa menos de 600 dólares, mas os resultados ainda precisam de validação independente.
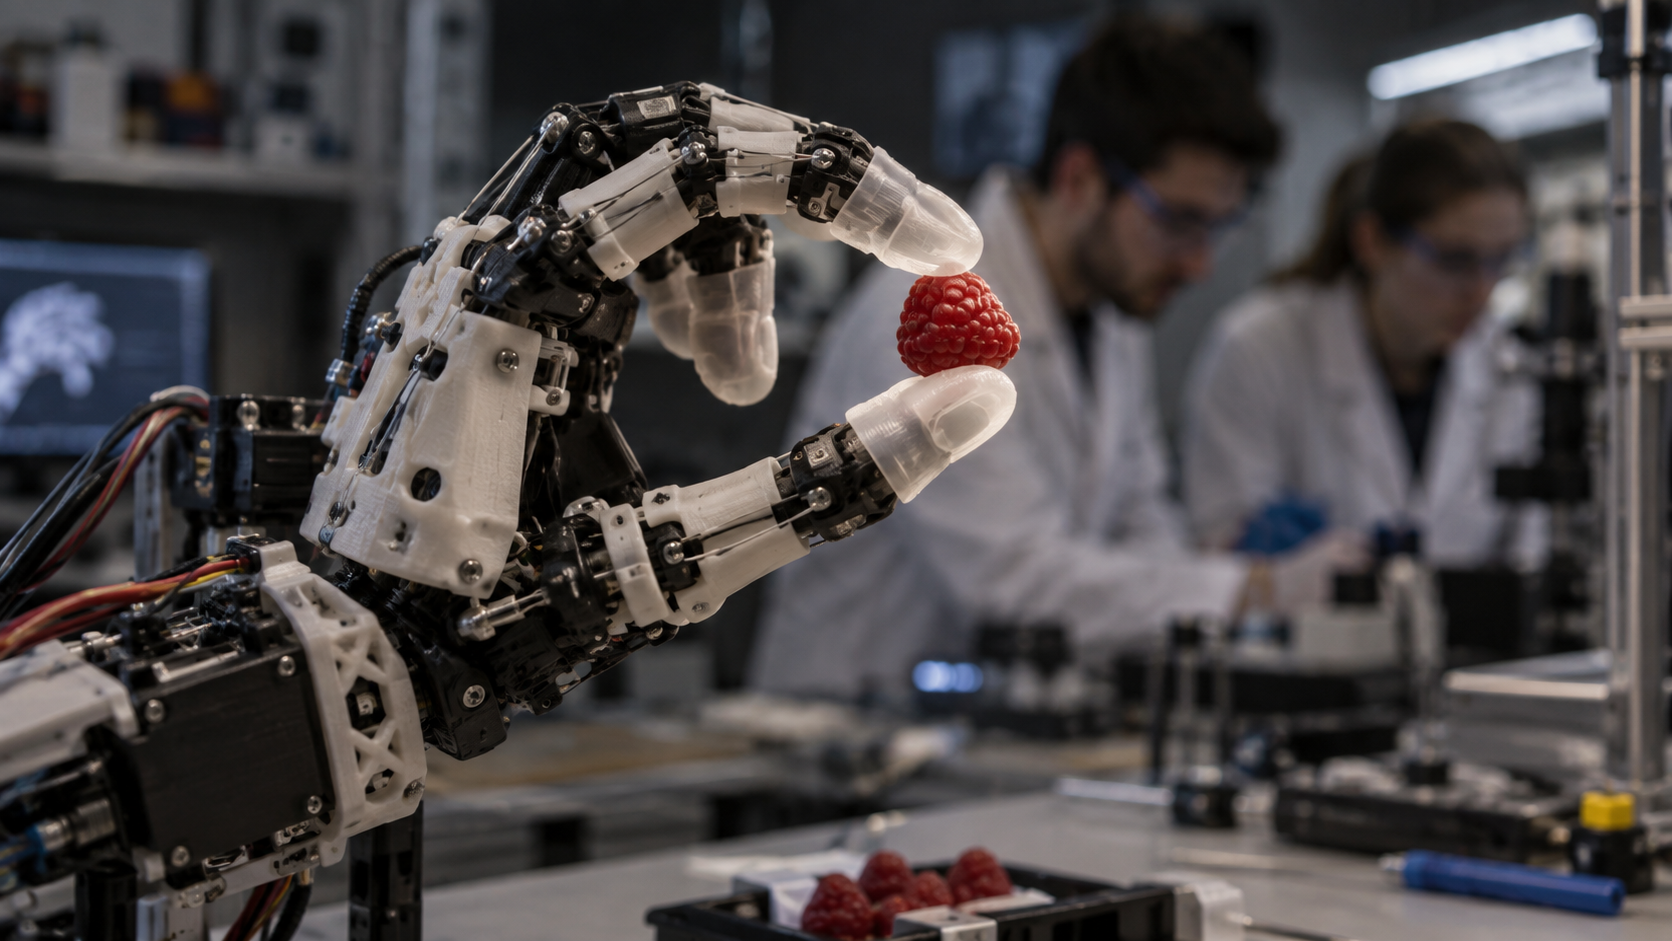
Uma mão robótica de cinco dedos, construída com peças impressas em 3D e 15 motores, conseguiu pegar numa framboesa sem a esmagar. Chama-se CRAFT Hand e foi desenvolvida por investigadores da UC Irvine e da University of Illinois Urbana-Champaign como uma plataforma aberta, relativamente barata e capaz de lidar com objetos frágeis.
A divulgação institucional da UC Irvine, publicada a 21 de setembro, descreve uma mão com cerca de 800 gramas e um custo de construção inferior a 600 dólares. O hardware e o software são open source, permitindo que outros laboratórios estudem, reproduzam e adaptem o sistema sem começar do zero.
Uma mão que cede antes de partir
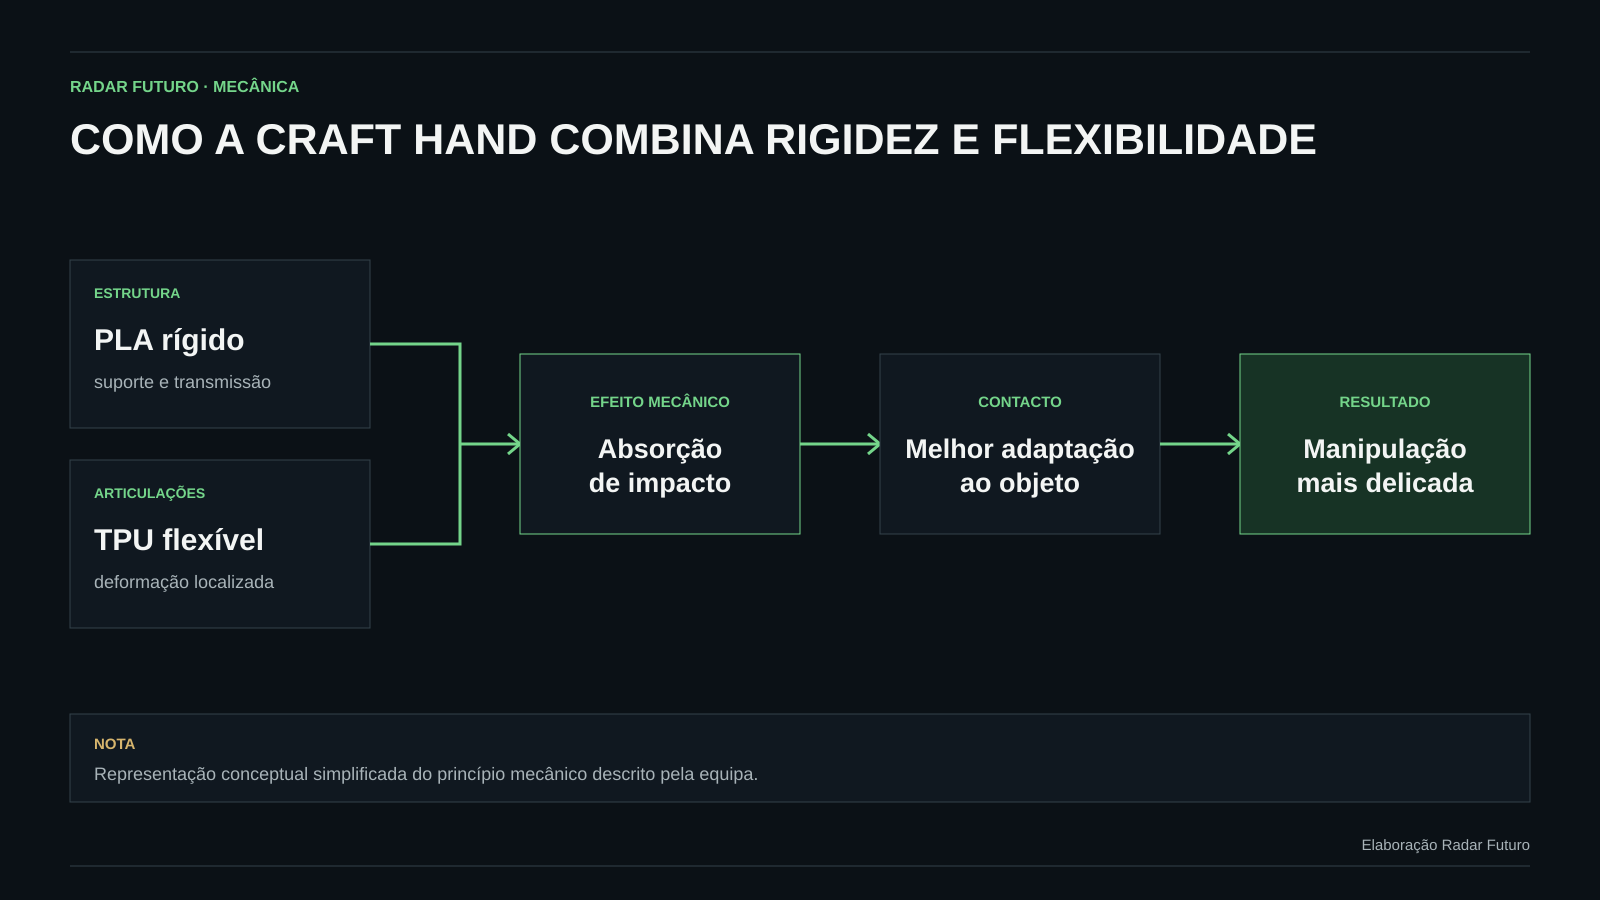
O ponto central não está apenas nos motores ou no programa que controla os dedos. A CRAFT Hand combina segmentos rígidos, impressos em PLA, com articulações flexíveis em TPU. Em engenharia, esta capacidade de uma estrutura ceder de forma controlada é frequentemente descrita como compliance mecânica.
A explicação geral é simples: uma mão totalmente rígida transmite quase todo o impacto ao objeto e ao próprio mecanismo. Uma estrutura com flexibilidade localizada consegue absorver parte desse contacto e adaptar-se à forma do que segura. Isso não elimina a necessidade de sensores e controlo, mas transfere uma parte do problema para o desenho físico da mão.
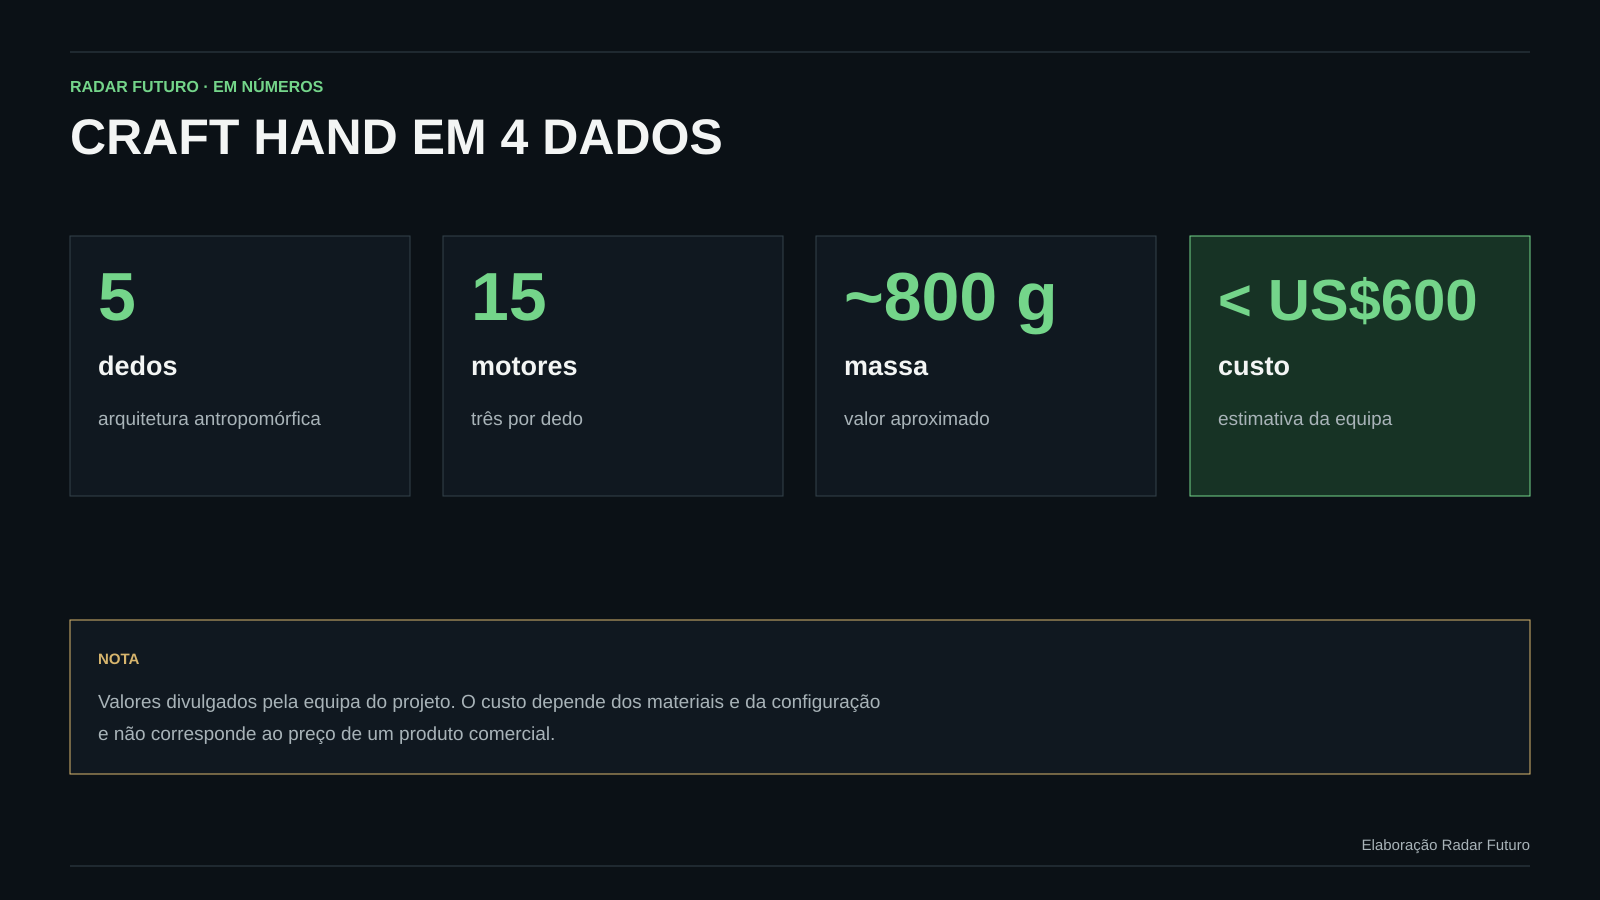
Os 15 motores acionam os cinco dedos através de um sistema que procura reproduzir movimentos úteis para diferentes formas de preensão. Segundo a equipa, a mão executou os 33 tipos de preensão descritos na taxonomia de Feix, uma referência usada para organizar a variedade de maneiras como a mão humana segura objetos.
Da moeda à framboesa
Nos testes descritos pelos investigadores, a CRAFT Hand manipulou objetos com exigências muito diferentes: uma moeda, um ovo, um copo, uma batata frita e uma framboesa. A equipa reportou uma taxa de sucesso de 100% nos ensaios com objetos frágeis.
Esse número deve ser lido dentro do contexto em que foi obtido. Trata-se do resultado dos testes conduzidos pelos próprios autores, em condições definidas pela equipa, e não de um benchmark universal já reproduzido por laboratórios independentes. O desenho pode ser promissor sem que isso permita concluir, por enquanto, que supera todas as alternativas em tarefas reais.
O trabalho foi apresentado anteriormente na conferência Robotics: Science and Systems 2026. A notícia de 21 de setembro é uma divulgação institucional posterior e não a data de publicação do artigo científico.
O corpo também resolve problemas
Grande parte da atenção recente em robótica concentra-se no software: modelos que interpretam uma cena, escolhem uma ação e aprendem com demonstrações. A CRAFT Hand aponta para a outra metade do problema. Mesmo um sistema de controlo competente depende de uma interface física capaz de tocar, apertar e largar sem destruir o objeto ou danificar o mecanismo.
Uma plataforma aberta pode ter impacto sobretudo na investigação e na prototipagem. Um custo inferior a 600 dólares não transforma automaticamente a mão num produto doméstico ou industrial, mas pode reduzir a barreira de entrada para equipas que precisam de recolher dados, comparar estratégias de controlo ou testar novas tarefas de manipulação.
O que falta demonstrar
A próxima questão é a repetibilidade. Outros grupos terão de construir a mão, executar protocolos comparáveis e medir não só o sucesso imediato, mas também a precisão, a força, a manutenção e o desgaste ao longo do tempo. Articulações flexíveis podem proteger objetos delicados, mas a durabilidade do TPU em ciclos prolongados será decisiva.
Também importa perceber em que contextos a combinação de PLA e TPU oferece vantagem prática: robótica doméstica, linhas industriais, próteses experimentais ou sistemas assistivos têm requisitos diferentes. Para já, o resultado mais relevante é mostrar que a destreza robótica não depende apenas de um “cérebro” mais sofisticado. Por vezes, começa numa mão desenhada para ceder no momento certo.