

Robôs da ESA ensaiam em laboratório uma aproximação cooperativa a detritos
O projeto STAR-BOTS combina plataformas físicas e objetos virtuais para estudar o controlo de uma formação em torno de um alvo não cooperativo.
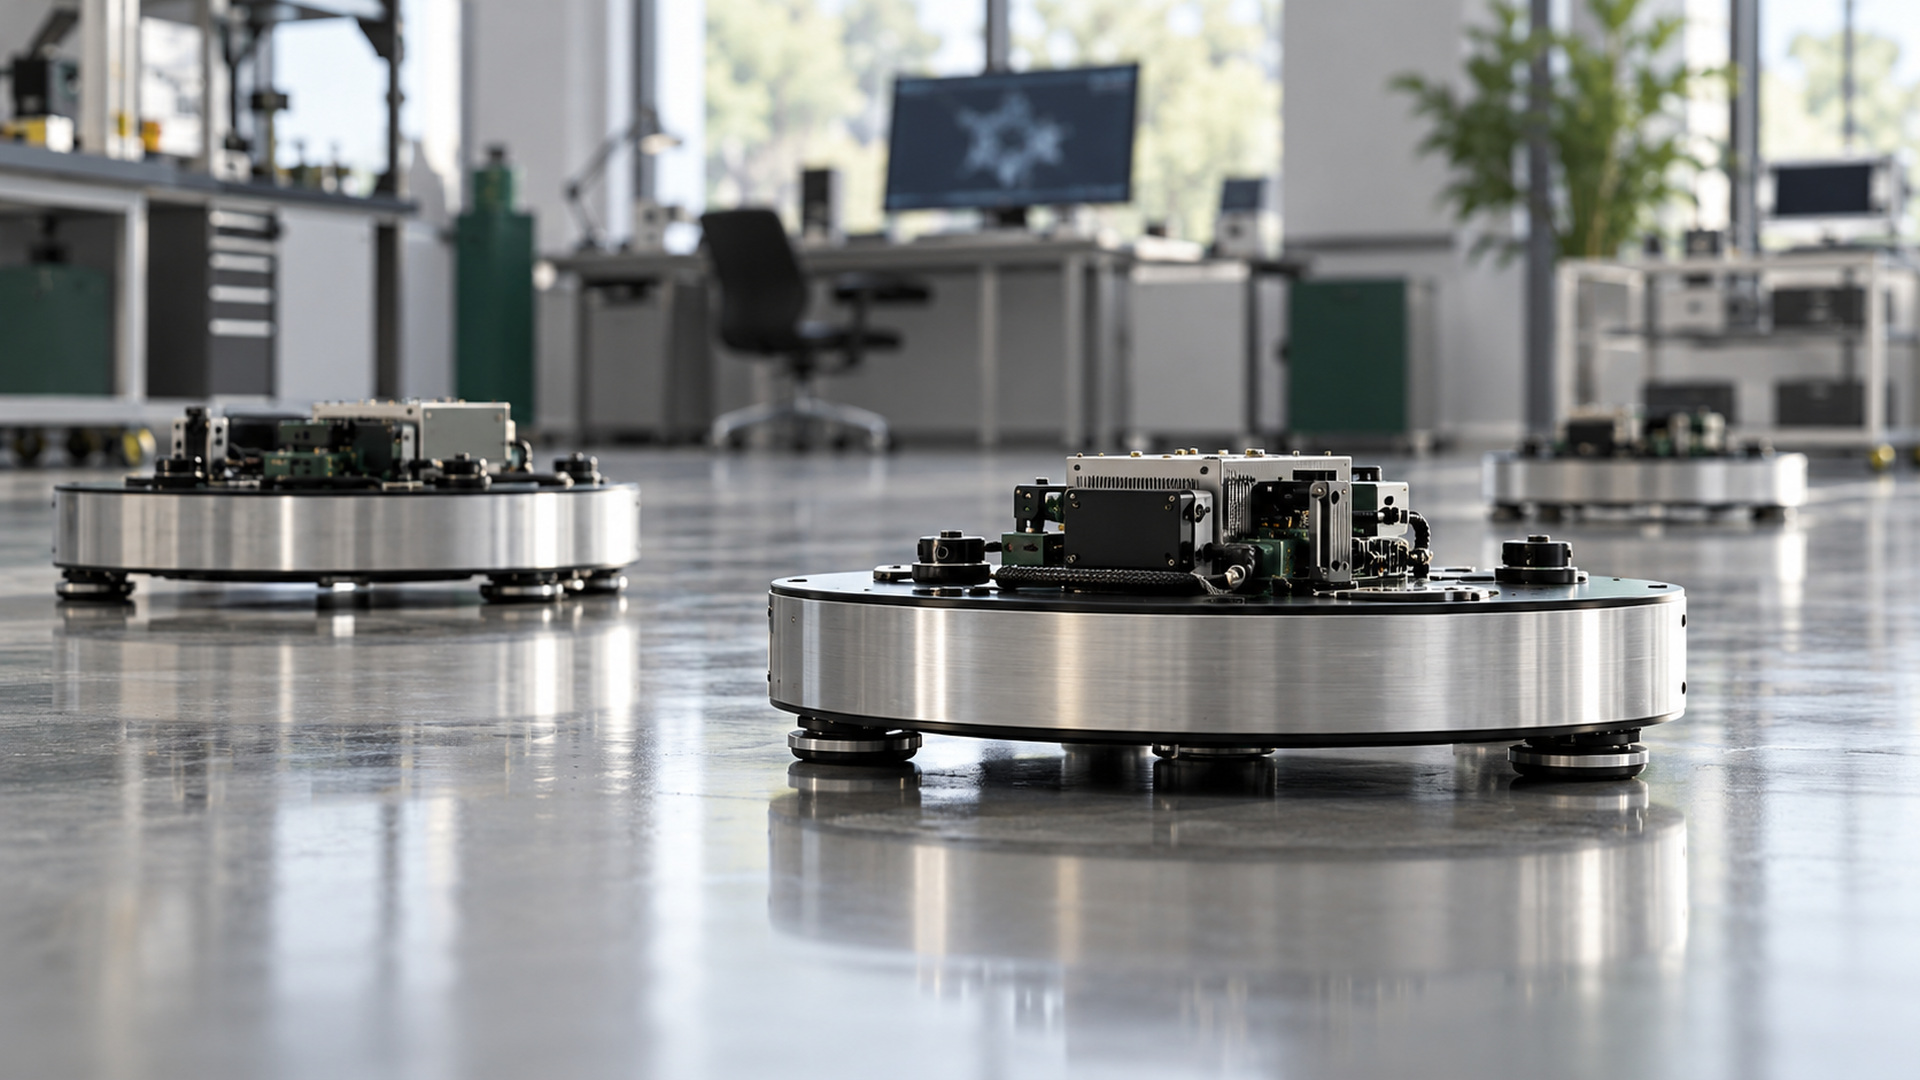
Coordenar vários robôs à volta de um objeto que roda sem cooperar é um dos problemas da aproximação a detritos espaciais. A ESA divulgou em 15 de outubro um ensaio do projeto STAR-BOTS que estuda essa coordenação num laboratório, combinando elementos físicos e virtuais.
O projeto reúne oito estudantes da Universidade de Bolonha no programa ESA Academy Experiments. A equipa já tinha apresentado os objetivos em junho. A comunicação de outubro mostra a experiência de laboratório, sem anunciar uma missão lançada ou detritos retirados de órbita.
Uma formação com cinco agentes e um alvo
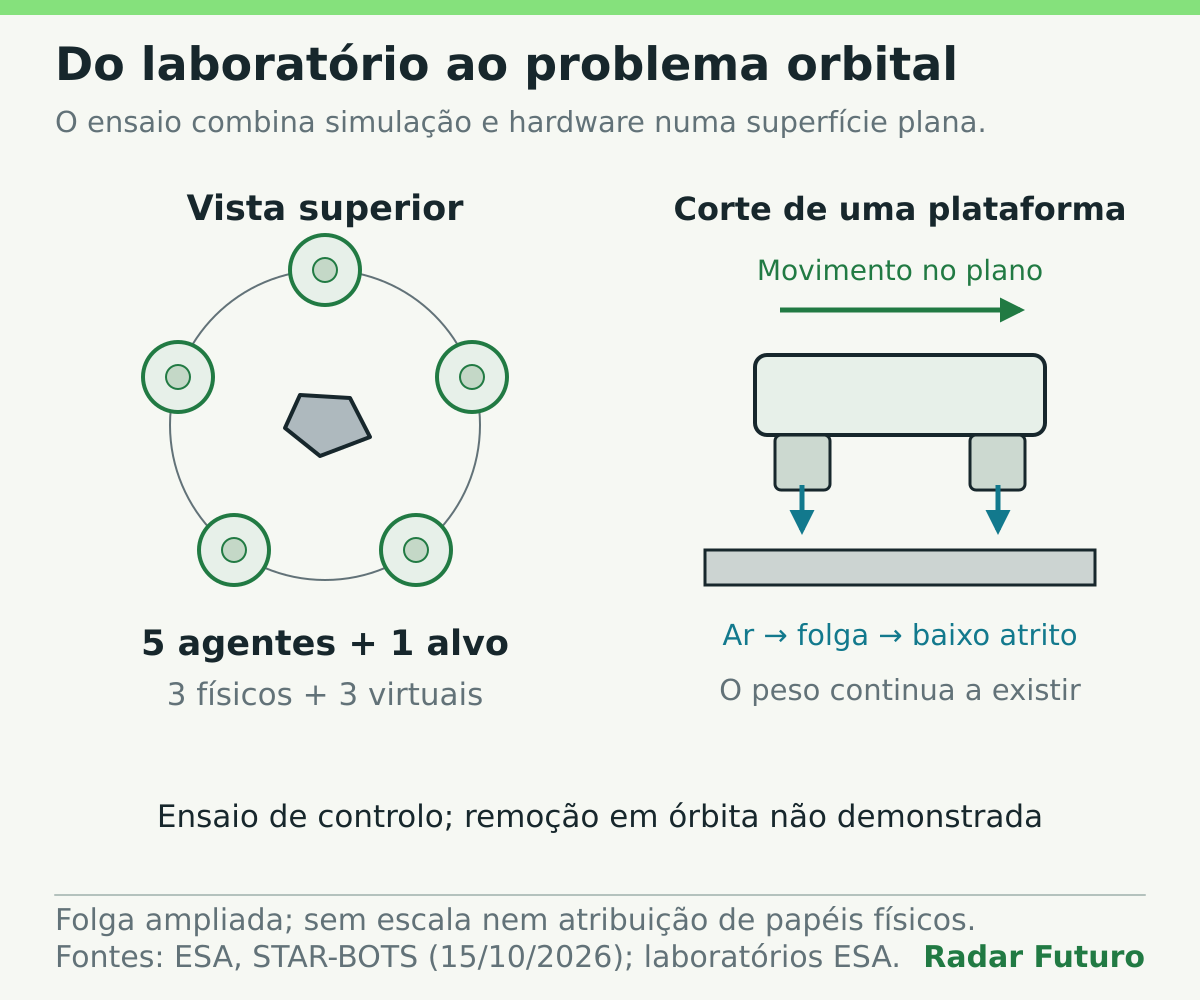
O cenário envolve cinco robôs autónomos que procuram envolver e acompanhar um alvo não cooperativo em rotação. Na configuração ilustrada pela ESA, três objetos são físicos e três são virtuais. Esses seis elementos incluem o alvo: não correspondem a seis robôs de serviço.
A mistura permite estudar as interações da formação sem construir toda a configuração apenas com hardware. A questão é manter uma geometria e um comportamento coordenados em torno de algo que não fornece ajuda ativa à aproximação.
As plataformas físicas usam apoios de ar sobre uma superfície de baixo atrito. As instalações de robótica da ESA permitem simular aspetos do movimento e testar algoritmos com equipamento real. O peso continua a existir; é o apoio e a redução do atrito que criam condições úteis para certas experiências.
O que uma superfície plana permite concluir
Um ensaio deste tipo oferece uma etapa de validação entre a simulação informática e uma eventual utilização espacial. Permite observar controlo e interação com limitações físicas, mas simplifica o problema: o movimento numa superfície não reproduz toda a dinâmica tridimensional, as condições térmicas ou as exigências de operação em órbita.
A divulgação consultada não apresenta métricas de sucesso de captura nem demonstra uma remoção de detritos. A contribuição verificável é o ensaio de aproximação cooperativa e da articulação entre agentes físicos e virtuais.
O trabalho poderá informar passos seguintes de robótica espacial. Para avaliar essa progressão, interessará conhecer os resultados de controlo, os modos de falha e a forma como a equipa testa a passagem do cenário plano para situações mais complexas.
Leitura relacionada: Robôs cooperativos e redes de satélites na investigação da ESA.