

Investigadores portugueses abrem os dados de que um robô precisa para aprender a podar uma vinha
O conjunto aberto combina imagens RGB e de profundidade, LiDAR e GNSS/RTK para treinar visão, localização e navegação em vinhas.
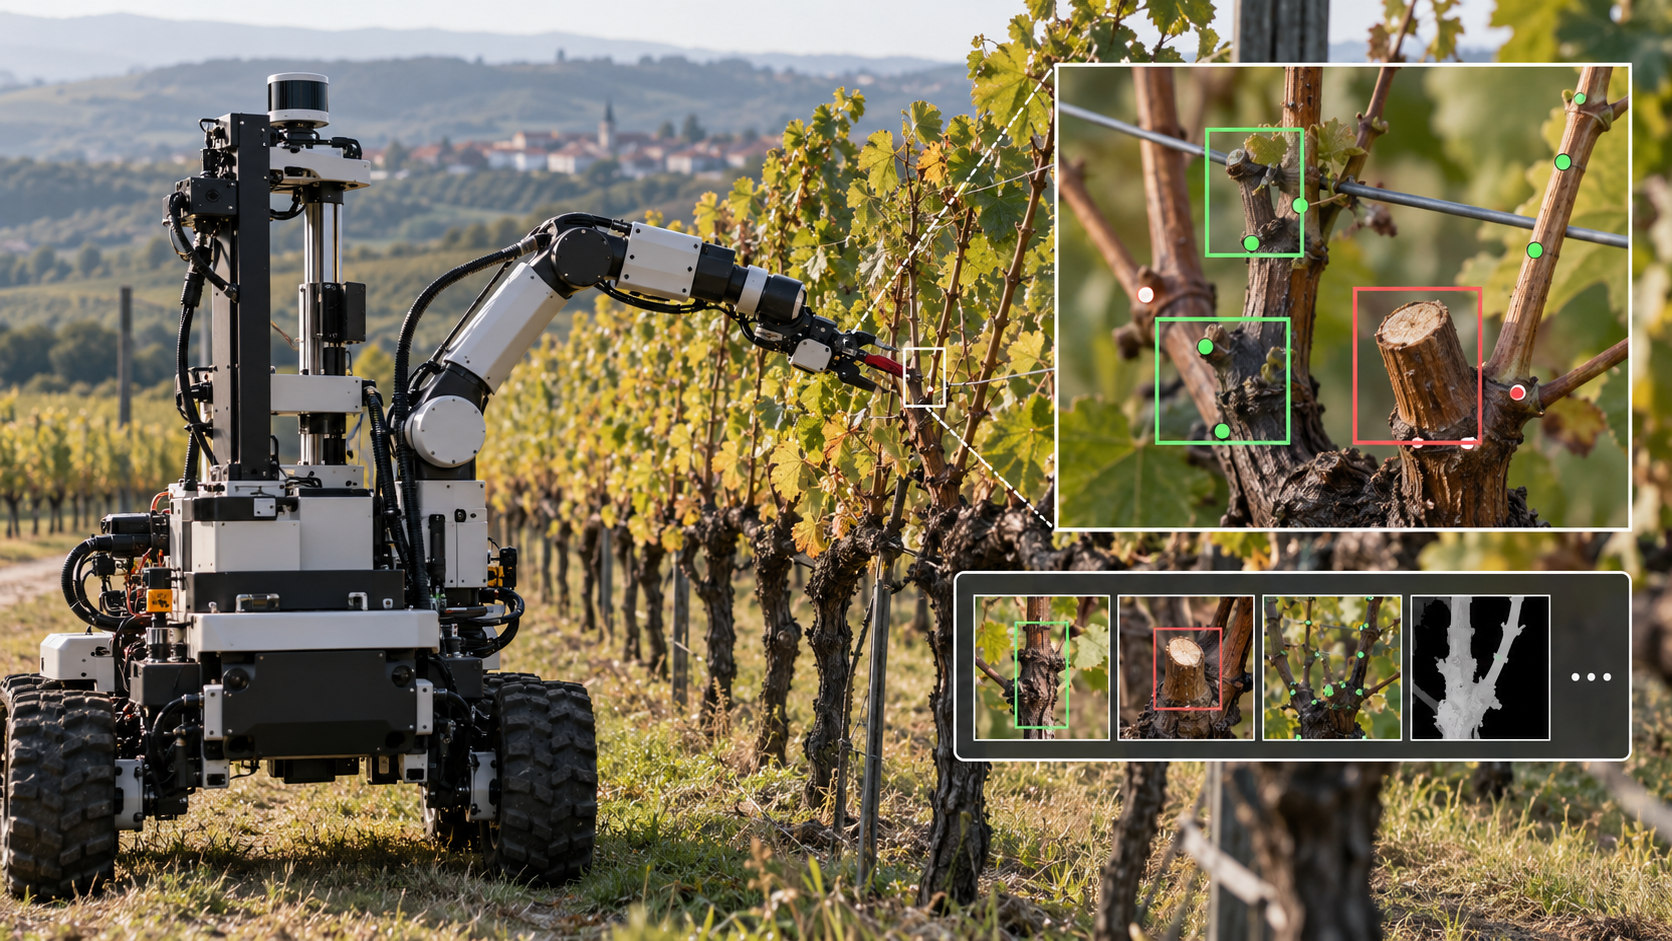
Antes de um robô conseguir podar uma videira, precisa de resolver um problema mais básico: perceber onde está a planta, distinguir tronco e ramos do fundo e relacionar o que vê com distâncias reais. Uma equipa portuguesa publicou agora um conjunto de dados aberto pensado precisamente para esse primeiro passo.
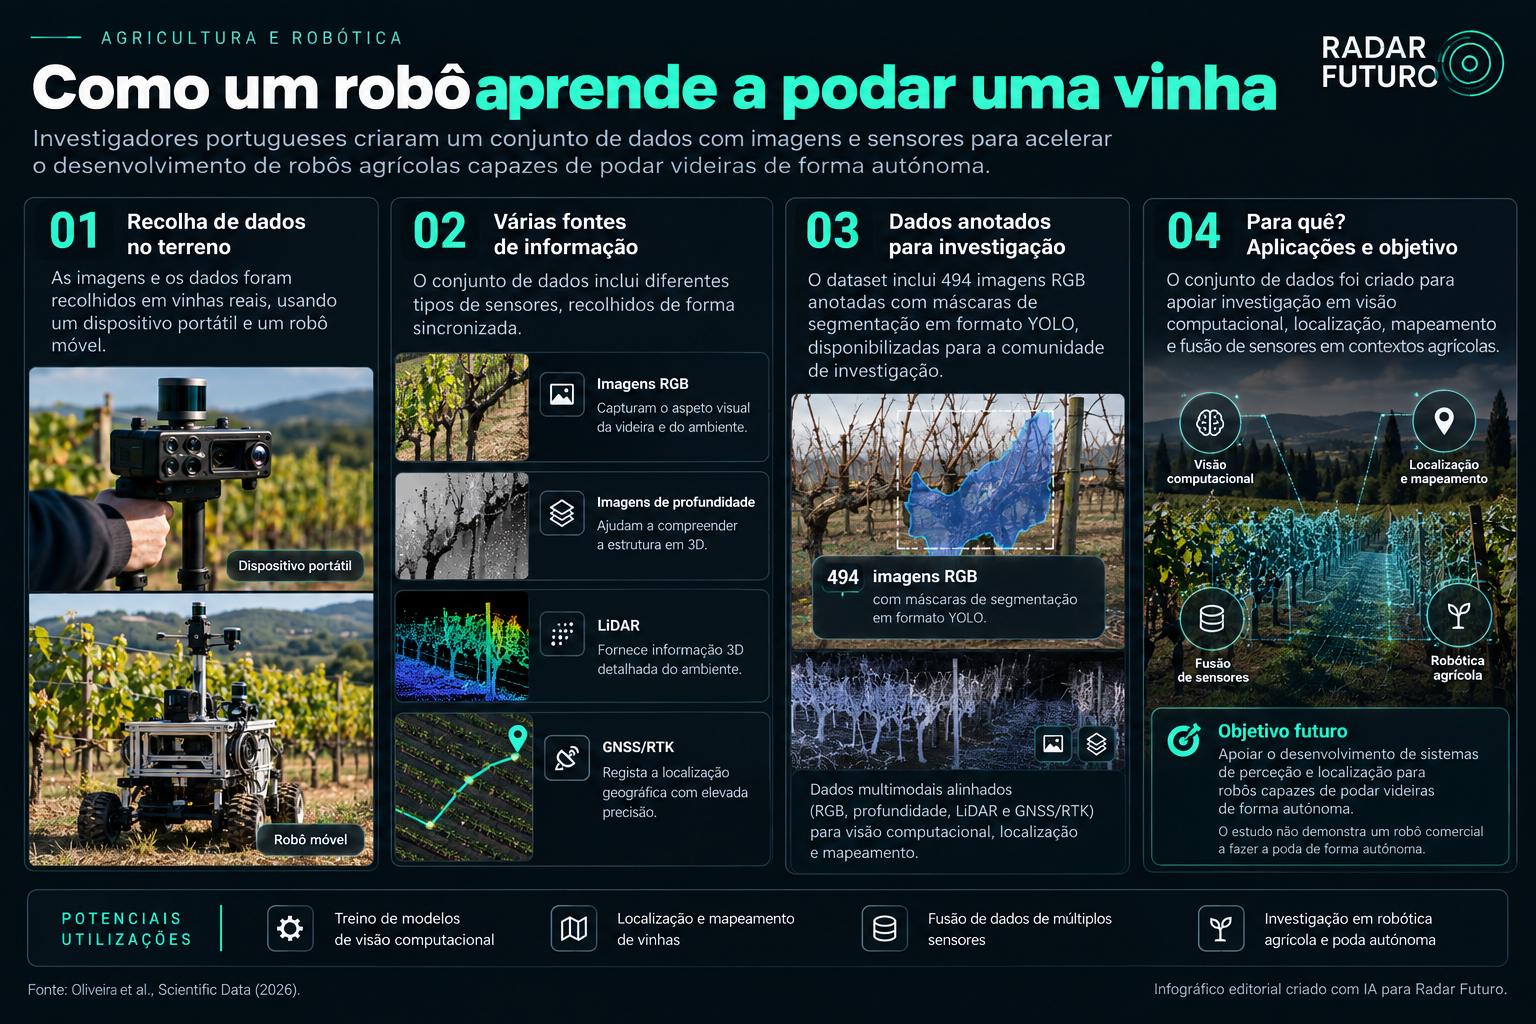
O trabalho, publicado na revista Scientific Data, reúne dados recolhidos numa vinha com equipamento portátil e com um robô móvel. Inclui imagens RGB, imagens de profundidade, leituras LiDAR e posicionamento GNSS/RTK. Entre o material disponibilizado estão 494 imagens RGB anotadas com máscaras de segmentação em formato YOLO.
Os autores estão ligados ao INESC TEC, à Universidade de Trás-os-Montes e Alto Douro e à Universidade do Porto. O objetivo não é apresentar um robô comercial pronto para substituir trabalhadores. É disponibilizar dados que permitam desenvolver e comparar os sistemas de visão, localização, mapeamento e fusão de sensores necessários para chegar a esse tipo de autonomia.
Um robô precisa de construir uma versão mensurável da vinha
Para uma pessoa, caminhar entre linhas de vinha e identificar uma videira parece trivial. Para uma máquina, a tarefa exige combinar várias fontes de informação. A câmara fornece cor e textura. A profundidade ajuda a perceber distância e forma. O LiDAR mede o espaço em três dimensões. O GNSS/RTK acrescenta uma referência de posição com maior precisão do que o GPS comum.
Nenhum destes sensores resolve tudo sozinho. Uma imagem pode sofrer com sombras, folhas sobrepostas ou mudanças de iluminação. O LiDAR mede geometria, mas não reconhece automaticamente o que é tronco, poste ou vegetação. O posicionamento global ajuda a saber onde o robô está, mas não evita uma colisão com uma videira.
É por isso que o dataset é multimodal. Os investigadores querem permitir que diferentes algoritmos aprendam a combinar essas perspetivas e que equipas externas consigam testar métodos sobre a mesma base de dados.
O valor de abrir os dados
Em robótica agrícola, recolher dados de qualidade pode ser uma parte cara e demorada do projeto. É preciso acesso ao terreno, sensores calibrados, sincronização entre sistemas e, em muitos casos, trabalho manual de anotação. Quando cada laboratório cria o seu próprio conjunto fechado, torna-se mais difícil comparar resultados.
Publicar os dados permite que outras equipas treinem modelos, testem algoritmos de localização ou experimentem novas formas de fundir sensores sem repetir toda a fase de recolha. Também torna mais fácil perceber se um método funciona apenas num conjunto muito específico de condições ou se consegue generalizar.
Os autores fizeram validação técnica das anotações e do conjunto para mostrar que os dados são suficientemente consistentes para treino de modelos. Isso não significa que um sistema treinado nesta vinha funcione automaticamente noutra região, variedade ou estação do ano. Luz, geometria das plantas, solo e técnicas de condução da vinha podem mudar significativamente.
Da perceção ao corte ainda há vários passos
A poda autónoma exige mais do que navegação. Um robô terá de identificar estruturas relevantes da planta, decidir onde cortar, posicionar uma ferramenta com precisão e fazê-lo sem danificar a videira. O dataset agora publicado concentra-se sobretudo na perceção e localização que tornam essas etapas possíveis.
Há também uma diferença entre demonstrar um algoritmo e operar durante horas num ambiente agrícola real. Poeira, chuva, reflexos, irregularidades do terreno e objetos inesperados são problemas que aparecem longe do laboratório.
Mesmo assim, o trabalho mostra uma parte importante da robótica que costuma ficar invisível. A autonomia não começa no braço que executa a tarefa. Começa na capacidade de transformar um ambiente físico complexo em dados que uma máquina consegue interpretar. Neste caso, antes de ensinar um robô a podar, foi preciso ensinar-lhe o que é uma vinha.